 观察员

-
激情丛林在线观看官方版-激情丛林在线观看V2.95.54-iphone版-2265安卓网
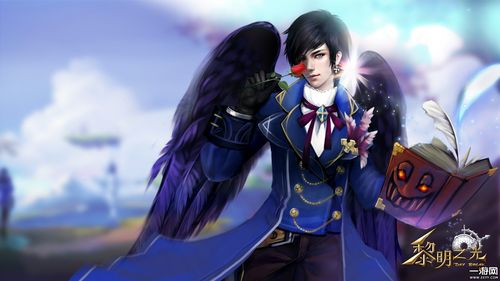
激情丛林的魅力所在
激情丛林是一款备受欢迎的移动游戏,在其官方版中更是集成了许多玩家心目中的精彩元素。游戏通过丰富的剧情和多样的玩法吸引了大量的玩家,让他们在虚拟的丛林世界中尽情探险。无论是刺激的战斗、解谜的乐趣,还是与朋友们的互动,都让这款游戏充满了激情与挑战。
官方版的特殊功能
激情丛林的官方版V2.95.54在功能上进行了全面的优化,提升了用户体验。玩家可以更轻松地通过简单的操作来完成复杂的任务。游戏界面设计简洁明了,便于新手玩家快速上手。同时,官方版还推出了多个活动和限时任务,增加了游戏的可玩性和趣味性,让玩家总能有新鲜感。
适配各类设备
这款游戏的另一个亮点是它良好的跨平台兼容性。无论是iPhone用户还是Android用户,都可以在2265安卓网上找到适合自己设备的版本。玩家们无需担心设备的限制,便可以畅享游戏带来的乐趣。游戏在不同设备上的流畅度和画面表现也都得到了很大的提升,让每位玩家都能体验到最佳的游戏效果。
社交互动的乐趣
在激情丛林中,社交互动是不可或缺的一部分。玩家可以与来自不同地区的朋友一起组队探险,分享游戏心得,或者进行友好的对战。游戏内的聊天功能和好友系统让玩家之间的联系更加紧密,增强了整体的游戏氛围。通过团队合作,玩家不仅能完成高难度的任务,还能加深彼此之间的友谊。
游戏中的挑战与策略
激情丛林不仅仅是一款简单的休闲游戏,它的设计中融入了许多策略元素。玩家在游戏过程中需要运用不同的战术来应对各种挑战,从而提高自己的游戏技能。无论是选择合适的装备,还是制定合理的战斗计划,都需要玩家进行深思熟虑。这样丰富的玩法让每一次的探险都充满了未知和惊喜。
不断更新的内容
为了保持游戏的新鲜感,激情丛林的官方团队持续推出更新,增加新的角色、关卡和活动。这些更新不仅让老玩家保持兴趣,也吸引了大量的新玩家加入。定期的版本更新为玩家提供了更多的探索机会,也促进了游戏社区的活跃度。
总结玩家的反馈与期待
在各大游戏论坛和社交媒体上,玩家们对激情丛林的反馈普遍积极。他们赞赏游戏的画面效果、操作流畅度以及丰富的剧情设定。未来,玩家们期待官方能够继续推出更多精彩的内容和活动,同时也希望能改善一些小的细节问题。总体来说,激情丛林凭借其独特的魅力和不断更新的玩法,已经成为了移动游戏中的一颗璀璨明珠。
 标签 劲球直播网 24直播网 24直播网【夏日】免费为您提供高清乌兹超直播包括各种免费在线高清直播和视频观看,让您能够免费在线享受到乌兹超直播的高清直播服务。完全无需安装任何插件。我们致力于提供最流畅、最清晰的直播体验,确保您不错过任何一次乌兹超直播的精彩瞬间。选择24直播网,就是选择了便捷、高效和高质量的乌兹超观赛体验。 最新ios版本
- 责任编辑:
-
围棋AI训练中的强化学习秘籍:从零基础到无敌棋圣的自我进化之路
2026-11-01 03:41 星期日 -
2028年再生医疗技术或将突破全器官工程复制极限
2026-11-01 03:41 星期日 -
2028年全球虚拟奥运会或将首次纳入国际体育组织
2026-11-01 03:41 星期日 -
AI生成音乐的同质化危机:创作者如何在算法海洋中寻找独特的听觉辨识度
2026-11-01 03:41 星期日 -
2028年AR与AI共建家庭健康可视追踪网络
2026-11-01 03:41 星期日 -
全新AI运动捕捉技术原理是什么?小白也能看懂的技术解析
2026-11-01 03:41 星期日 -
太空医学的未来:全新AI算法如何开启“千人千面”的星际医疗保障?
2026-11-01 03:41 星期日 -
2030年AI免疫模型可实现感染路径多级预判组合
2026-11-01 03:41 星期日 -
2029年农业机器人具备智能病虫害识别与药量控制能力
2026-11-01 03:41 星期日
相关推荐 -
最新闻 Hot

 沪公网安备 31010502000027号
 中国互联网举报中心
 上海市互联网违法与不良信息举报中心


我要评论
请自觉遵守互联网相关的政策法规,共同营造“阳光、理性、平和、友善”的跟评互动环境。